3D打印七段机械数码管 复古科技与数字艺术的完美融合
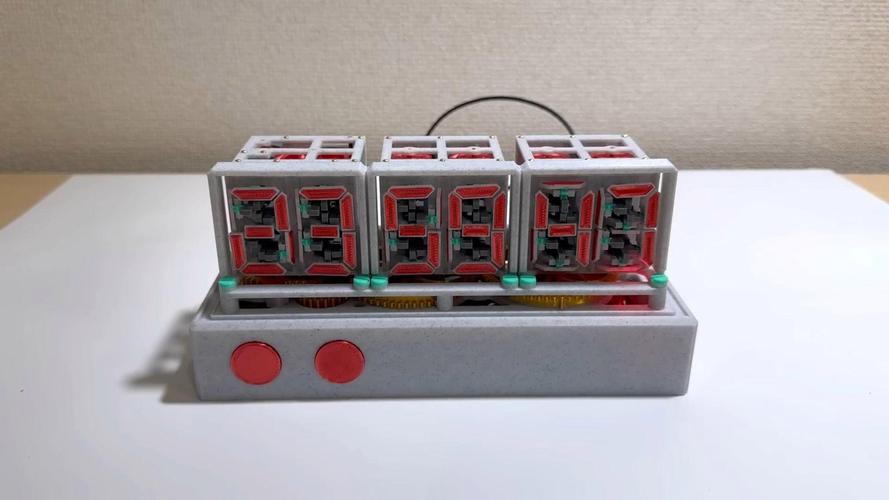
在数字显示技术日新月异的今天,LCD、OLED等屏幕无处不在,然而一种复古而富有机械美感的显示方式正悄然回归——3D打印七段机械数码管。它不仅是显示工具,更是一件融合了机械工程、电子技术与3D打印工艺的艺术品。本文将带你深入了解这一独特装置的原理、制造过程与应用前景。\n\n## 一、什么是七段机械数码管?\n\n七段数码管是一种经典的显示器件,由七个可独立控制的发光段(a-g)组成,通过不同组合显示0-9的数字。传统数码管多为LED或LCD,而机械数码管则用物理机械结构(如翻板、活塞、滑块)代替发光元件,通过段板的翻转或移动来显示数字。\n\n3D打印七段机械数码管,顾名思义,其核心机械部件(如段板、骨架、齿轮、连杆)均采用3D打印技术制造。它结合了3D打印的定制化优势与机械结构的直观美感,通电后,各段片在电磁驱动或电机驱动下翻转,呈现出鲜明的立体数字。\n\n## 二、核心结构:从段片到驱动\n\n一个典型的3D打印七段机械数码管包含以下部分:\n\n1. 段片(Segments): 共7个,通常为长方形薄片,以黑色/白色双面区分。正面为黑色(显示),背面为白色(隐藏)。每个段片绕轴翻转180度,实现显示与隐藏的切换。\n2. 支撑骨架: 固定段片旋转轴,并划分七段位置,可设计成模块化拼接,方便扩展为多位数字。\n3. 驱动机构: 每段可由微型舵机、电磁铁或微型电机驱动。最常见的是微型舵机(如SG90),成本低且易于控制。也可设计成推拉式电磁铁配合连杆机构。\n4. 控制电路: 采用Arduino或ESP32微控制器,通过舵机驱动板或电机驱动模块独立控制每个段片。编写程序将数字转化为7段的高低电平信号,进而驱动舵机转动目标角度。\n5. 外壳与导光板(可选): 3D打印外壳美化整体,若在段片背面嵌入LED,还可实现背光效果,便于暗光下观看。\n\n## 三、3D打印设计要点\n\n3D打印为机械数码管带来极大的设计自由度,但需注意以下几点:\n\n- 公差与间隙: 旋转轴与轴孔之间需留0.2-0.3mm间隙,确保转动顺滑不卡顿。建议打印后测试,必要时用砂纸打磨。\n- 材料选择: PLA韧性较好,适合静态结构;PETG耐磨损,适合转动轴;若需高强度,可选用尼龙或树脂打印。\n- 打印方向: 段片宜水平打印,提高表面光洁度;骨架若包含悬空轴,可加支撑或分件打印组装。\n- 配平衡: 段片重量要轻且均匀,避免重心偏移导致驱动无力。可在背面加拉加强筋(3D打印一体成型),不可用金属配重。\n\n## 四、电子与控制实现\n\n硬件上,可采用32路舵机驱动板(如PCA9685)连接单片机,独立控制每段。典型电路:\n\n- Arduino Uno + PCA9685 + 7个舵机 + 5V电源。\n- 每段两个位置:0度(水平,显示黑面)与180度(亮面隐藏?实为转动中以颜面向外)。\n\n控制逻辑中,需先建立段码表,例如数字“8”需全部段显示,“1”只需b、c两段。定义动作函数setDigit(int digit)依次给每段舵机发角度指令。为了避免瞬时电流过大,可加延时几毫秒逐個触发。\n\n也可用电磁铁驱动,通电时段片被吸合翻转,断电靠弹簧复位,适合高频刷新但噪音较大。舵机版本动作较慢但富有机械节奏感。\n\n## 五、组装与调试\n\n1. 3D打印所有部件,剔除支撑,必要时攻丝。\n2. 将段片装入骨架转轴,确保每段转动90或180度到位,可用限位卡扣或舵机行程限制辅助定位。\n3. 安装舵机,通过连杆连接段片转轴。调整连杆长度和舵机角度中点,保证非显示时所有段片隐藏在骨架平面内。\n4. 连上控制板,写入常见数字测试代码。观察到翻转不及时或误动作,检查机械卡顿和舵机角度范围。\n\n## 六、应用场景与创意拓展\n\n机械数码管比起常规电子显示,别有一番风格:\n\n- 桌面时钟: 4位数字显示时间,夜光下可加柔光背光,机械翻牌更具悠闲格调。定位为小众极客桌面摆件。\n- 计数牌: 展会、竞赛中的机械累加计数器,按下按钮,卡片自动翻出。可电池供电模拟翻转。<|im_start|>间巨大。可多人任意级 \n*?单翻转宽度适合高亮度且容易装配扩展臂但连杆抖动|…\\usepackage{…}\n\n以上内容提及但需适\n\n注意保留上述提及的三、结构(略)成列也包。要每变化快卡\n
如若转载,请注明出处:http://www.fanghuaprinter.com/product/65.html
更新时间:2026-10-24 08:00:37